Project 01 · 自适应底盘
环形气弹簧自适应底盘研发
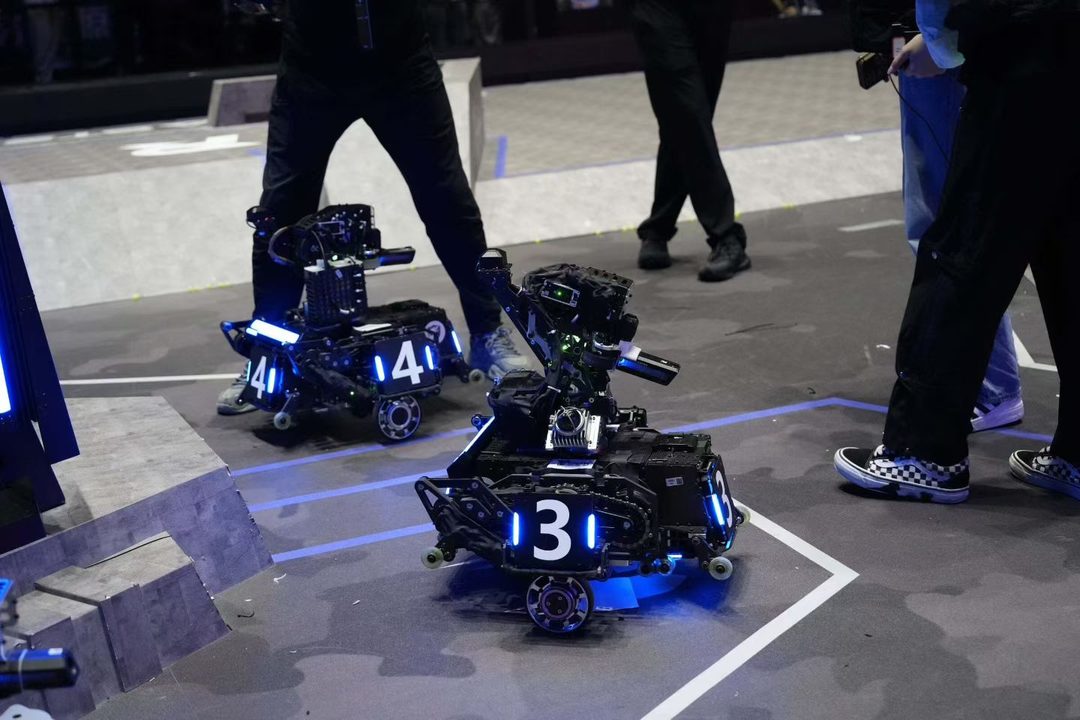
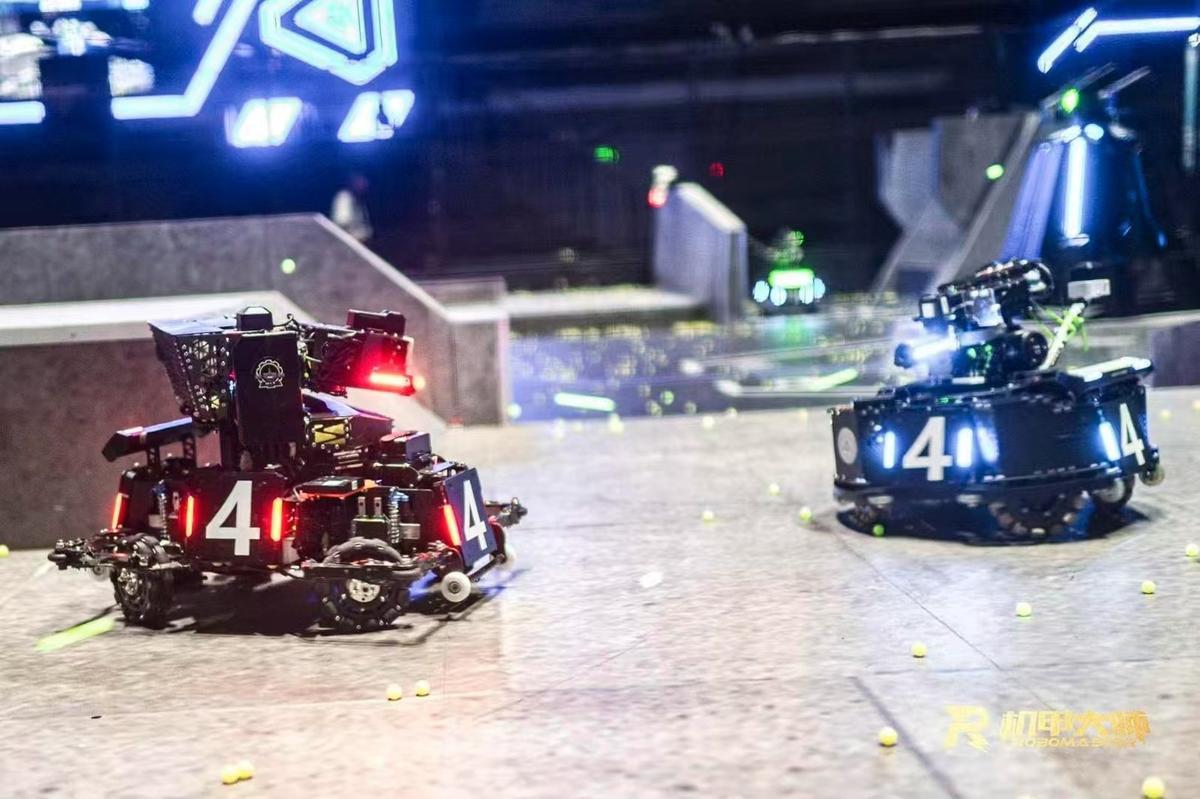
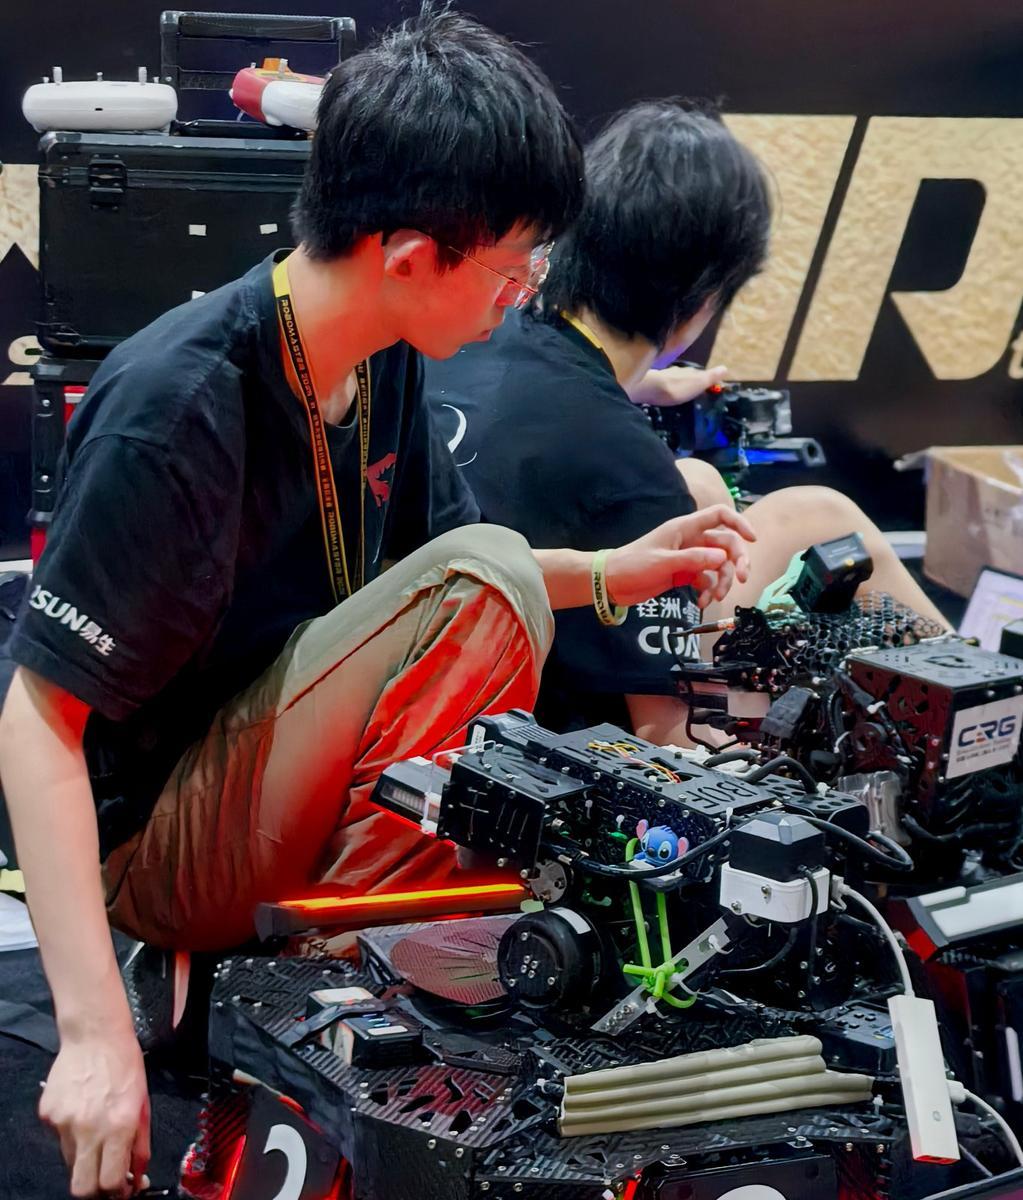
RoboMaster赛场包含台阶、斜坡、起伏路面等复杂地形。初代继承的竖向独立悬挂底盘,在越障时极易出现单轮悬空、车身剧烈颠簸,底盘过障碍卡顿,影响突击作战节奏;同时底盘重心设计欠佳,轮组悬空后存在侧翻风险,稳定性、机动性无法满足赛事高速高强度对抗需求。
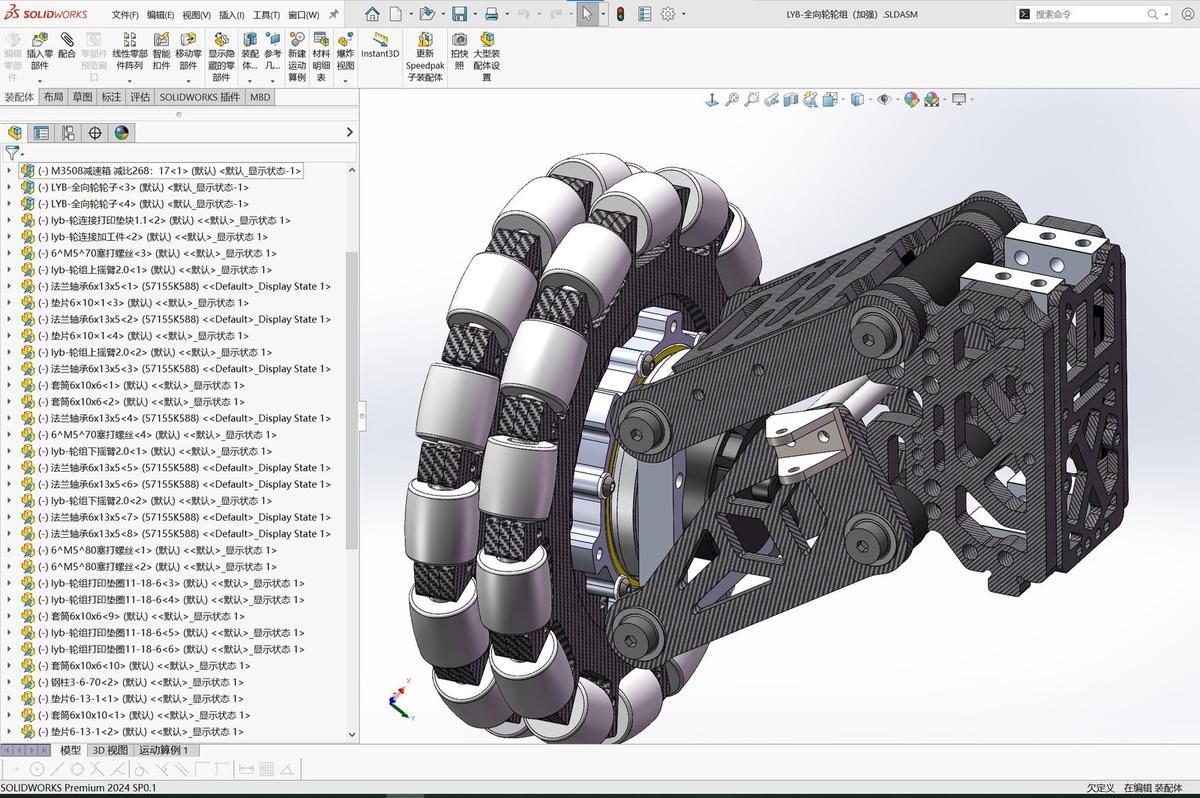
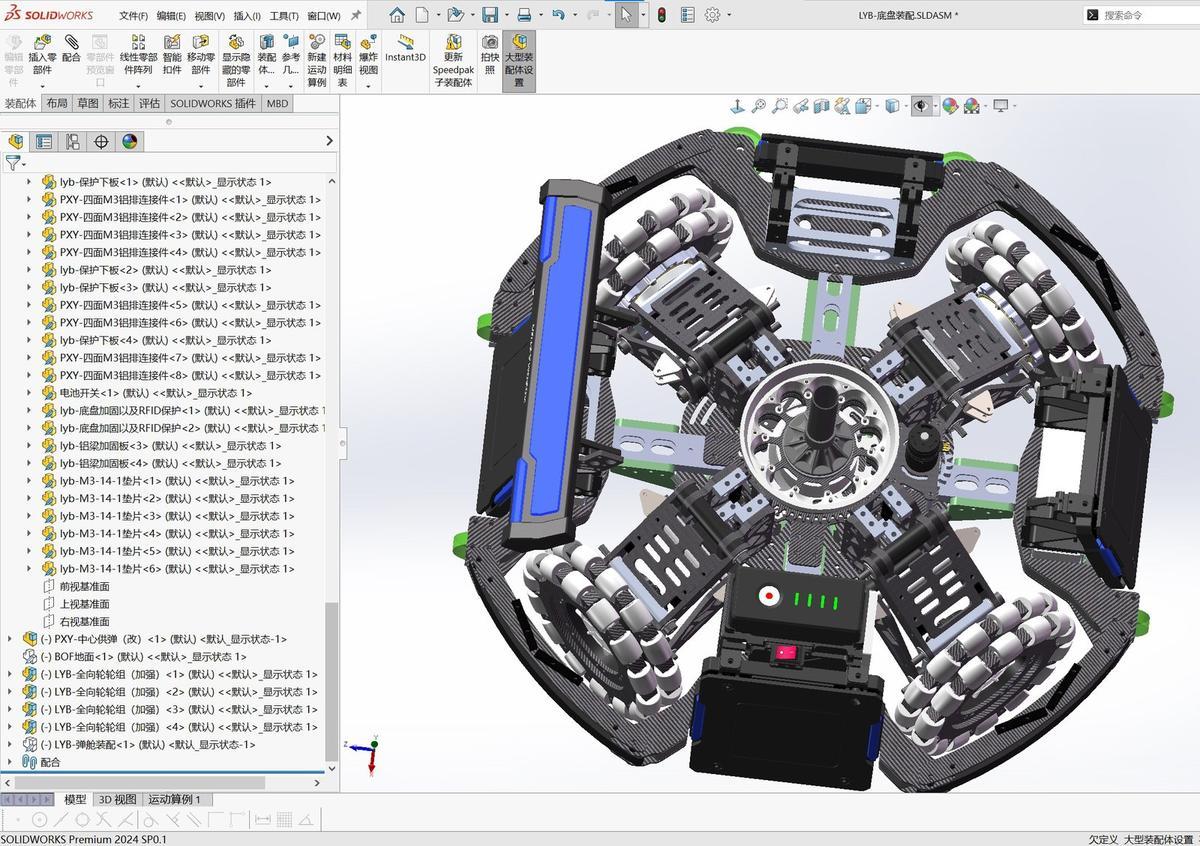
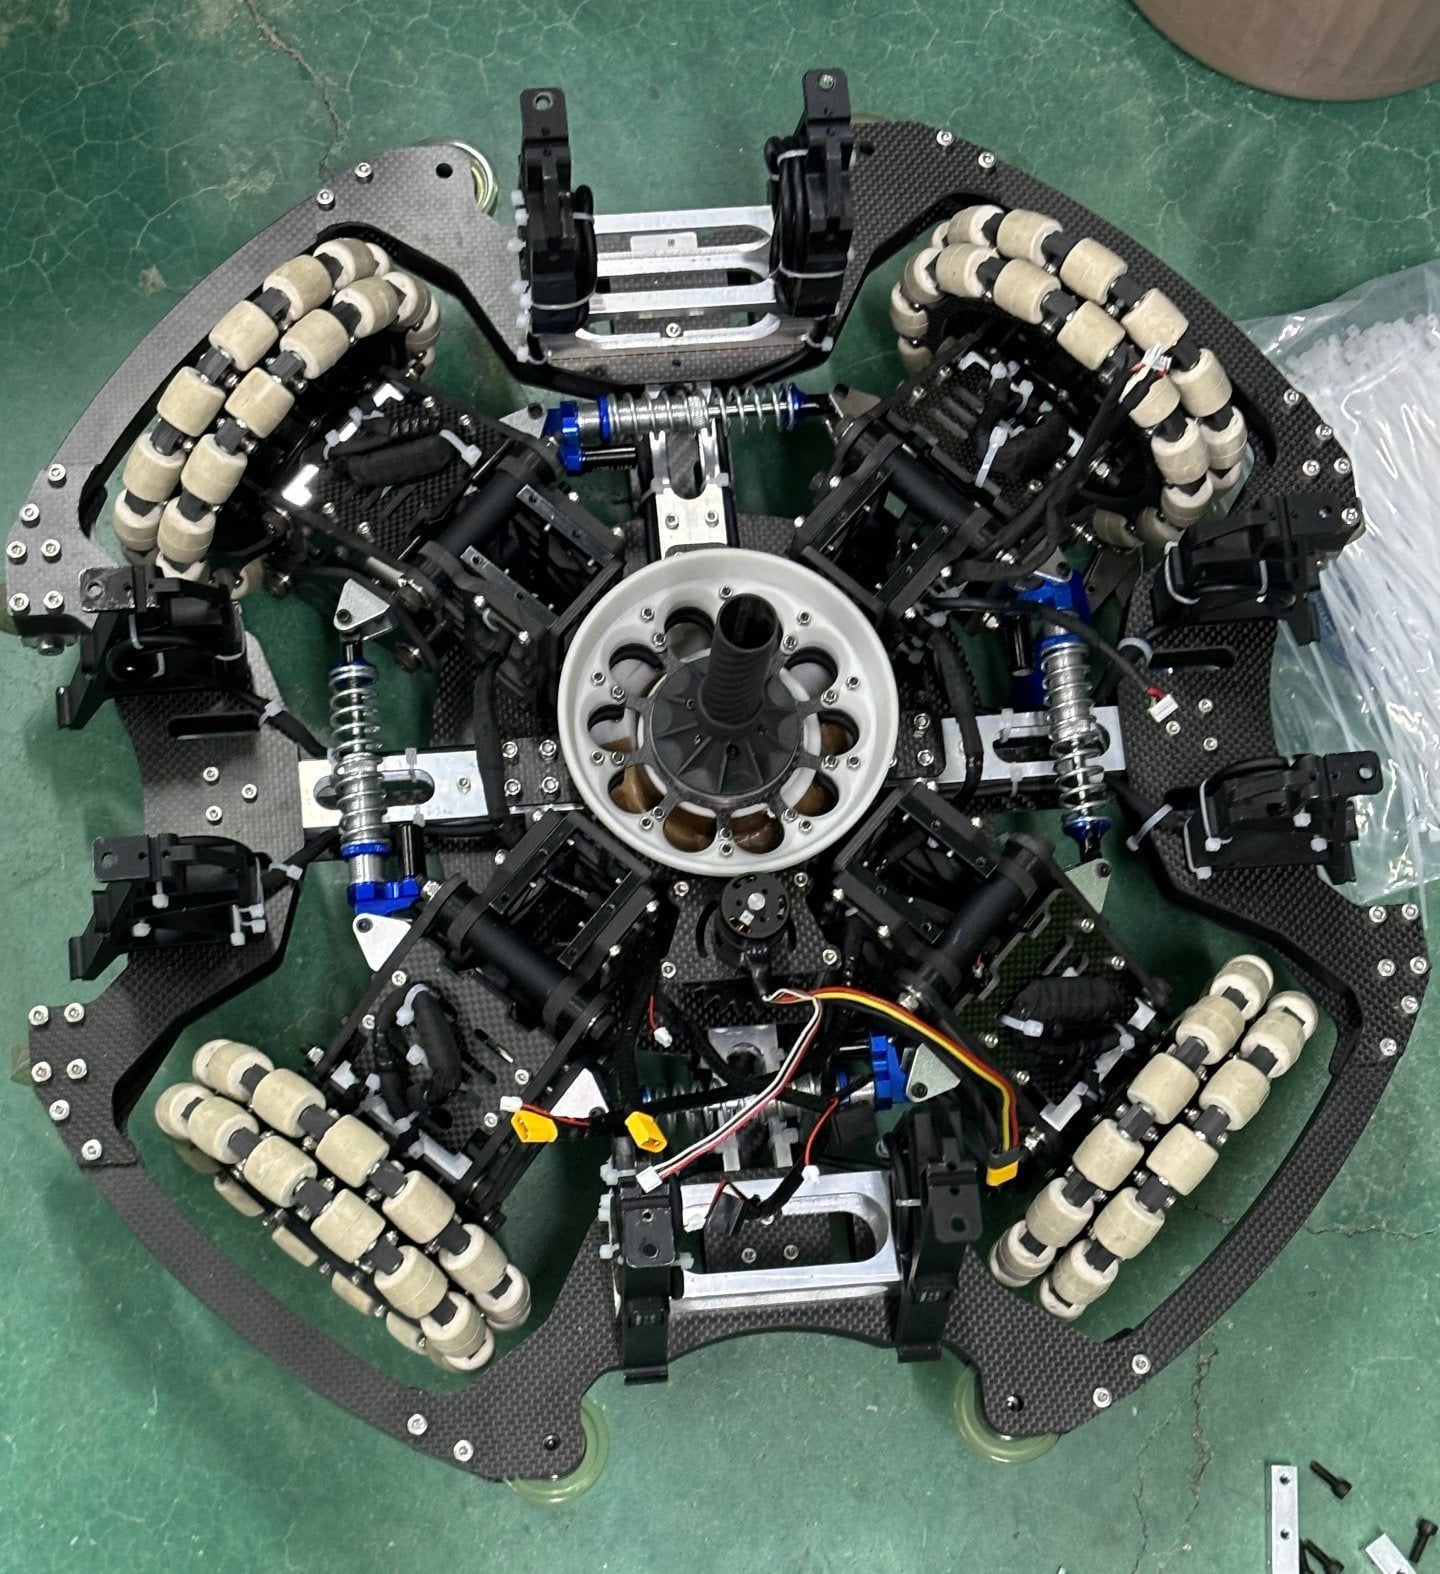
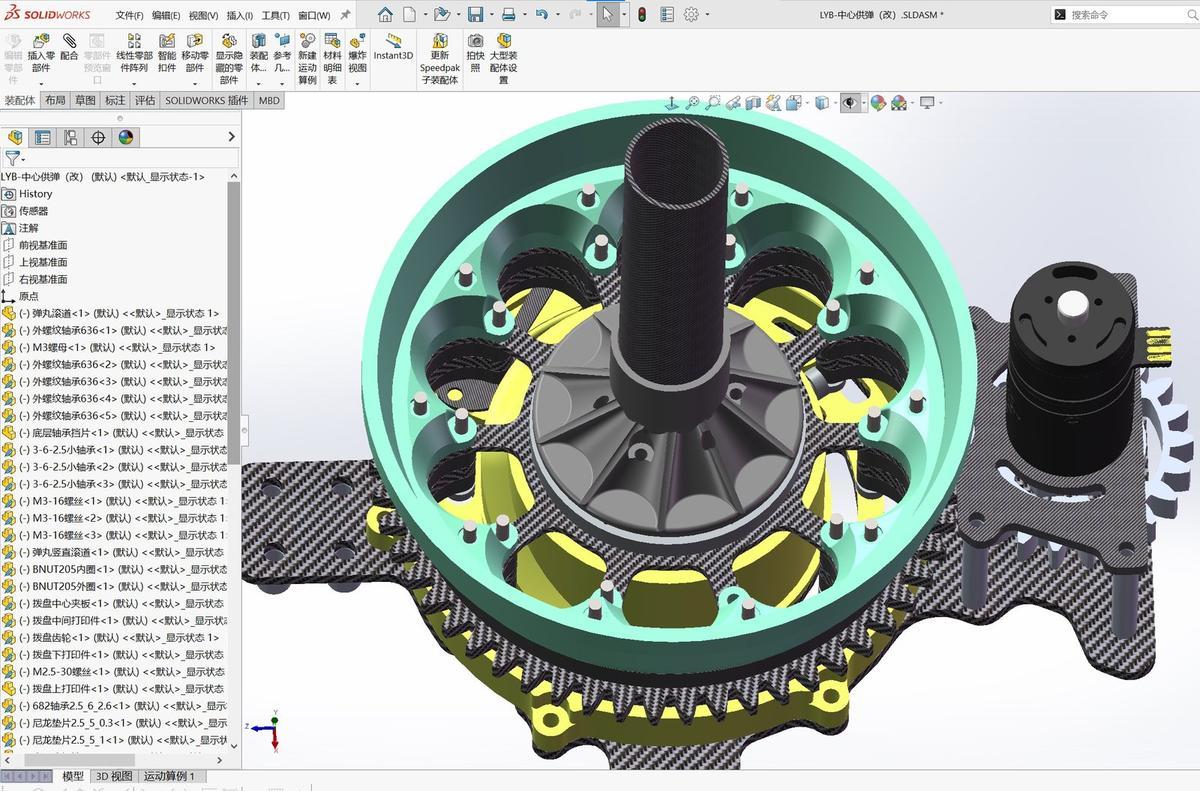
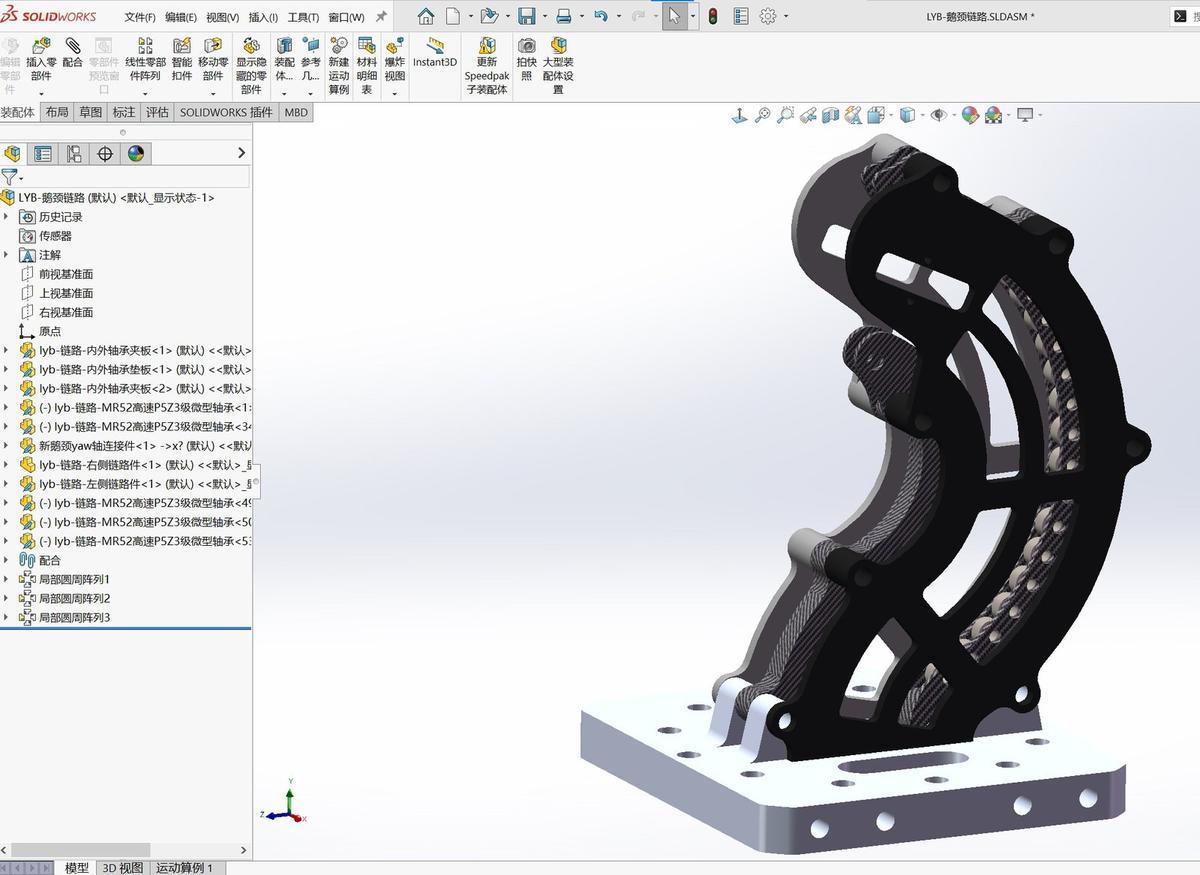
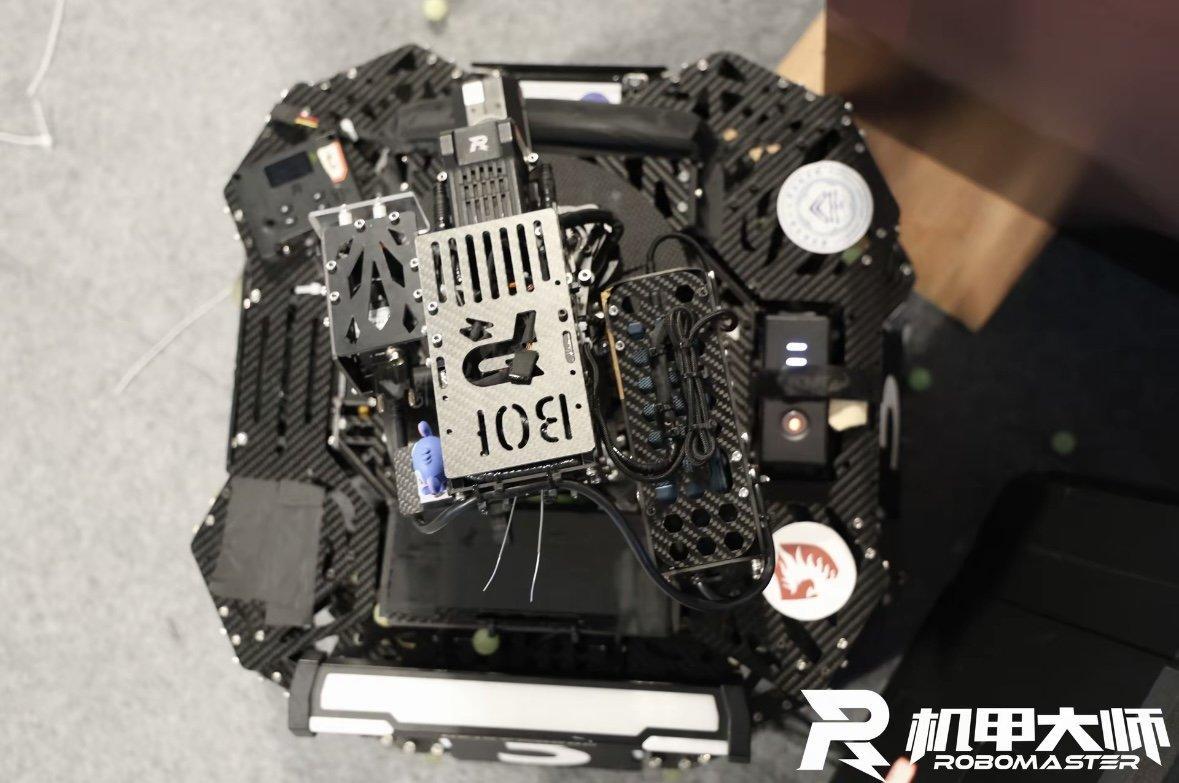
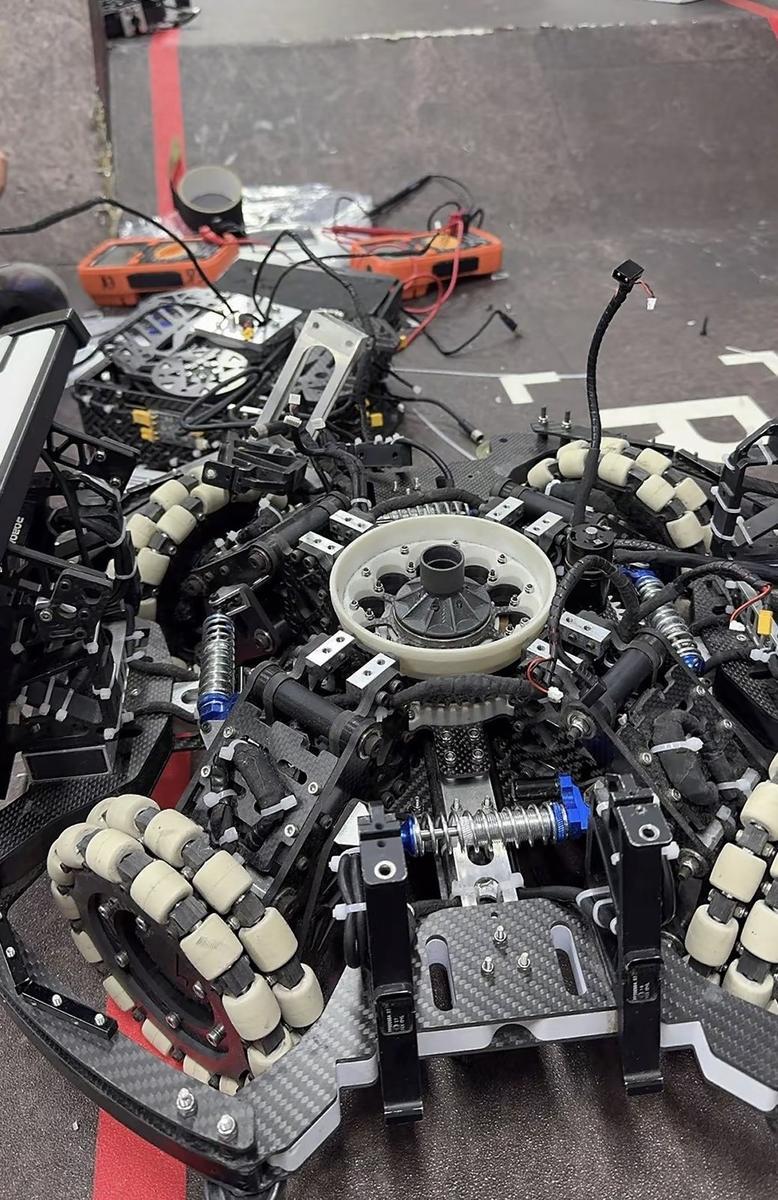
- 结构创新:摒弃原有独立悬挂方案,设计横向环形闭环自适应悬挂机构,四轮轮组通过四组避震横向串联闭环布置;利用单轮抬升压缩两侧横向避震、反向施压相邻轮组的力学特性,保障多轮持续贴地;配套自研底盘快拆定位连接机构,采用分层碳板与铝管复合工艺简化装配逻辑。
- 避震迭代优化:横向避震在高冲击下弯曲失效,将110mm螺旋弹簧替换为90mm气弹簧,解决弹力衰减与悬挂耐久不足的问题。
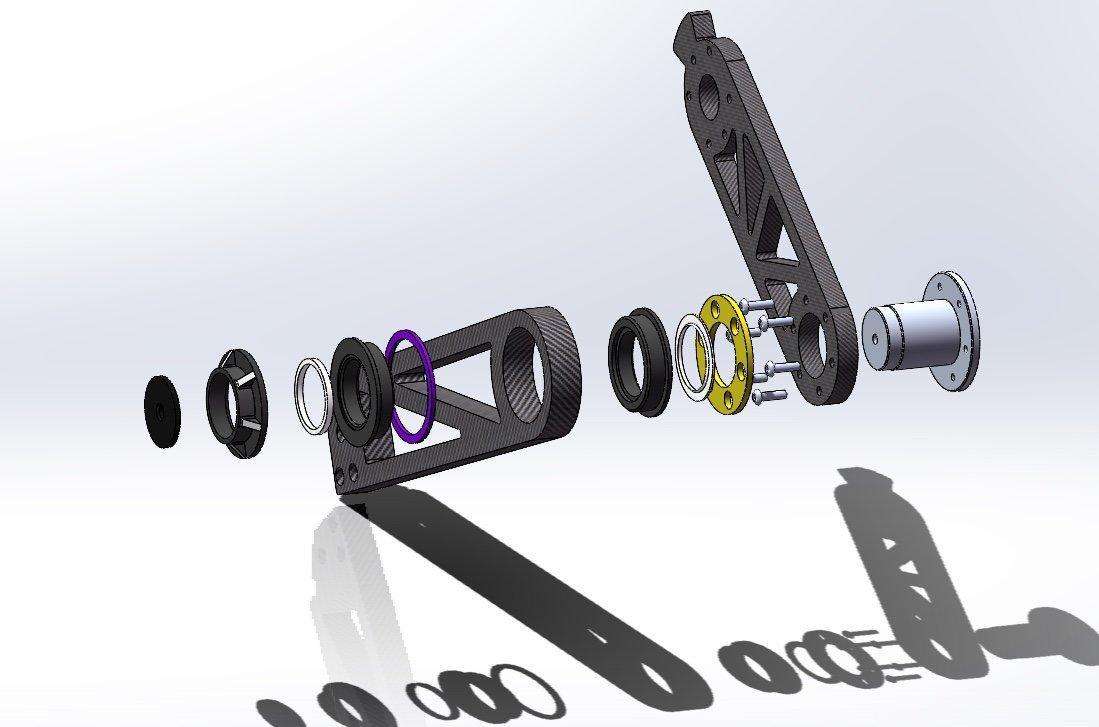
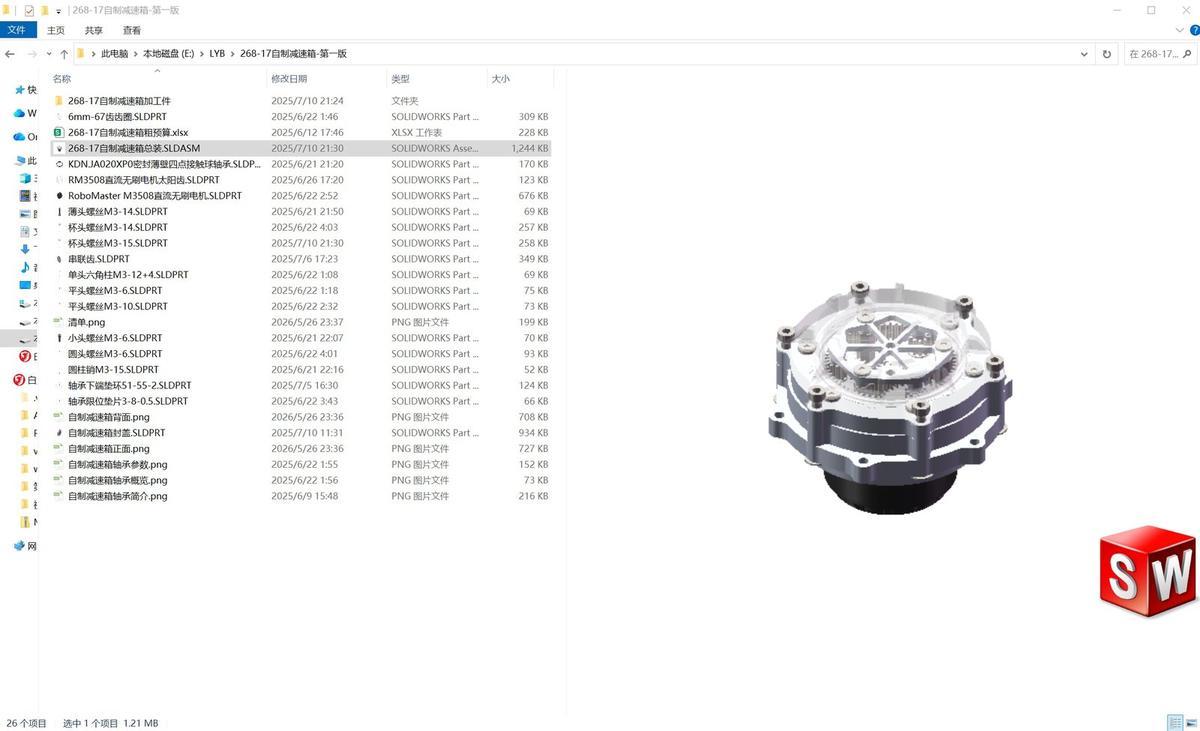
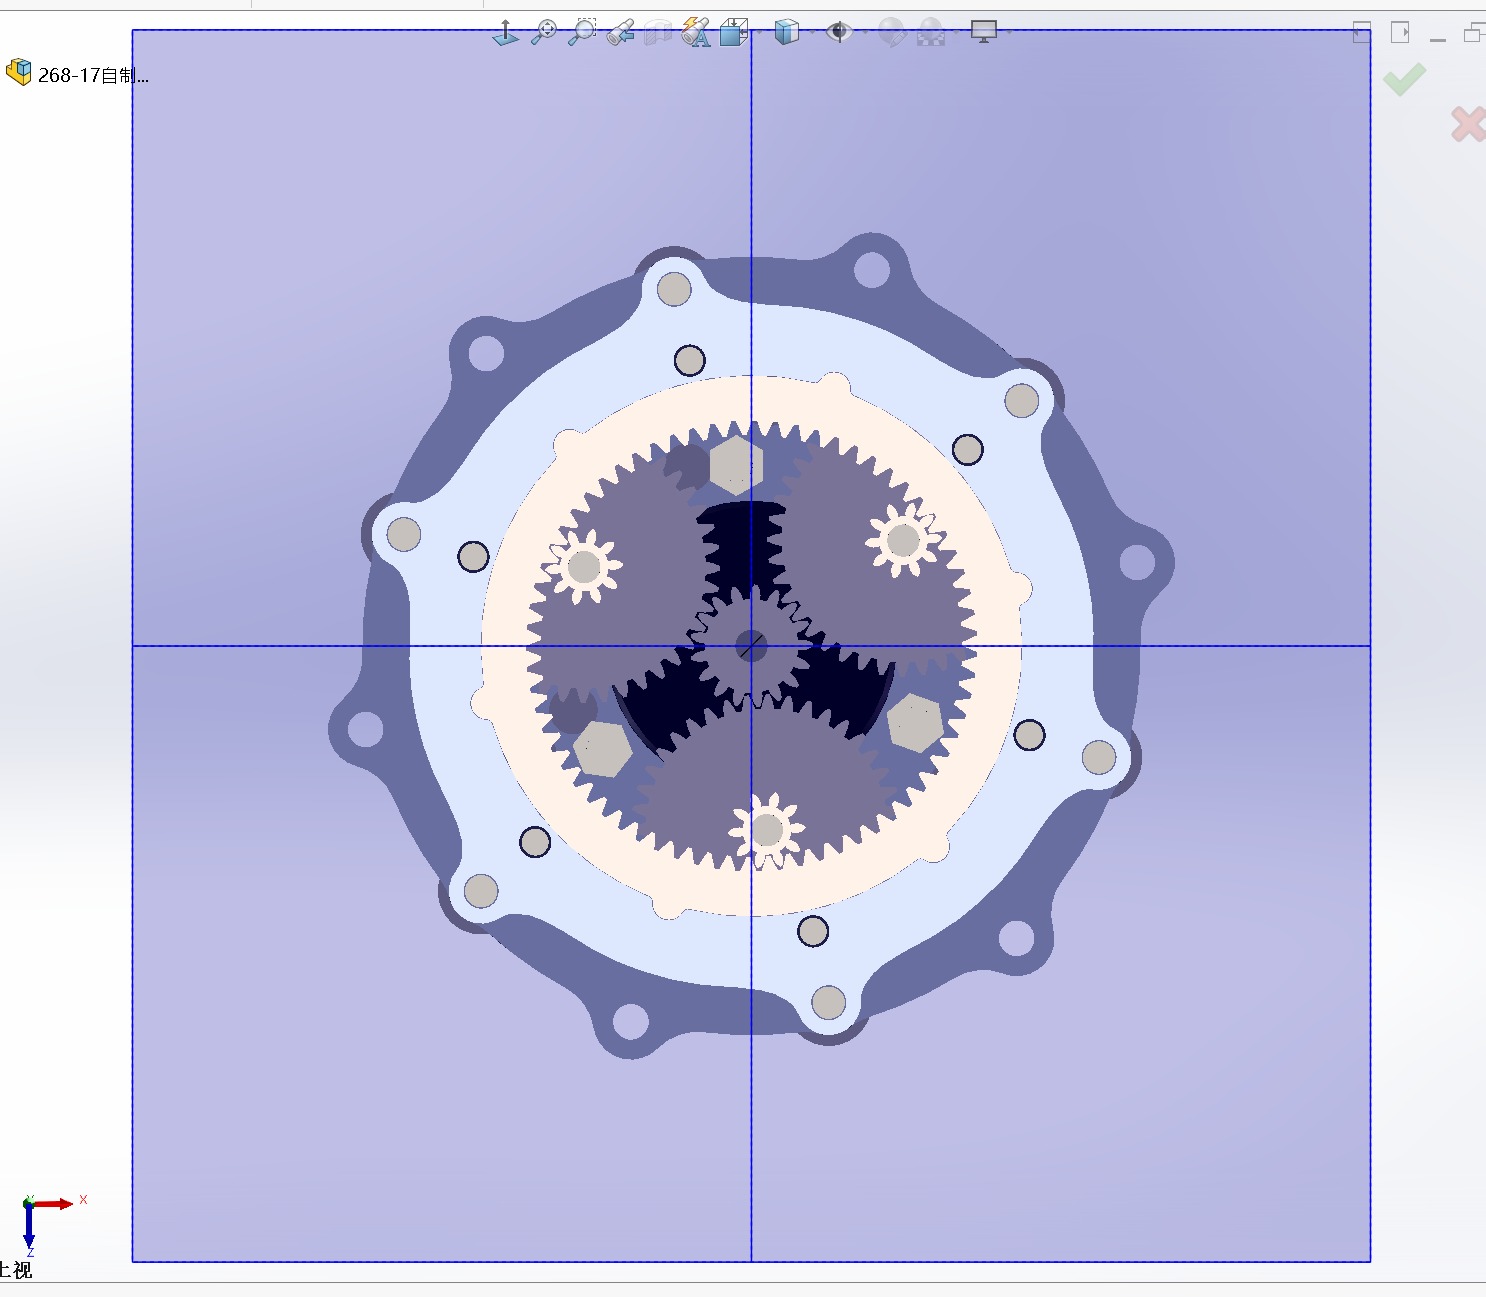
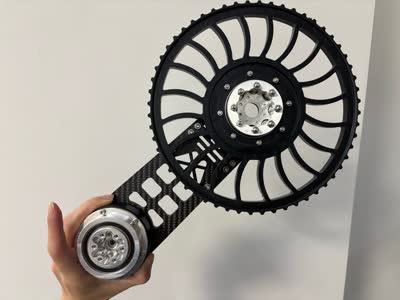
- 传动连接改造:轮组初版直装电机轴,冲击全由电机轴承受,轴头塑性变形、出现配合间隙,轮组偏摆、行走跑偏——飞坡时方向稍偏即折损出坡有效分速度、打乱落地方位,平地也拖累加速响应与操控。改造后保留原装太阳齿,自行设计其余齿轮与箱体承担冲击载荷,轮组输出端改为端面贴合、螺栓紧固的面接触连接。
- 仿真校核:SolidWorks 完成全尺寸整机建模,依托ADAMS开展多工况动力学仿真,反复优化重心、弹簧刚度、连杆尺寸,降低落地冲击带来的结构振动
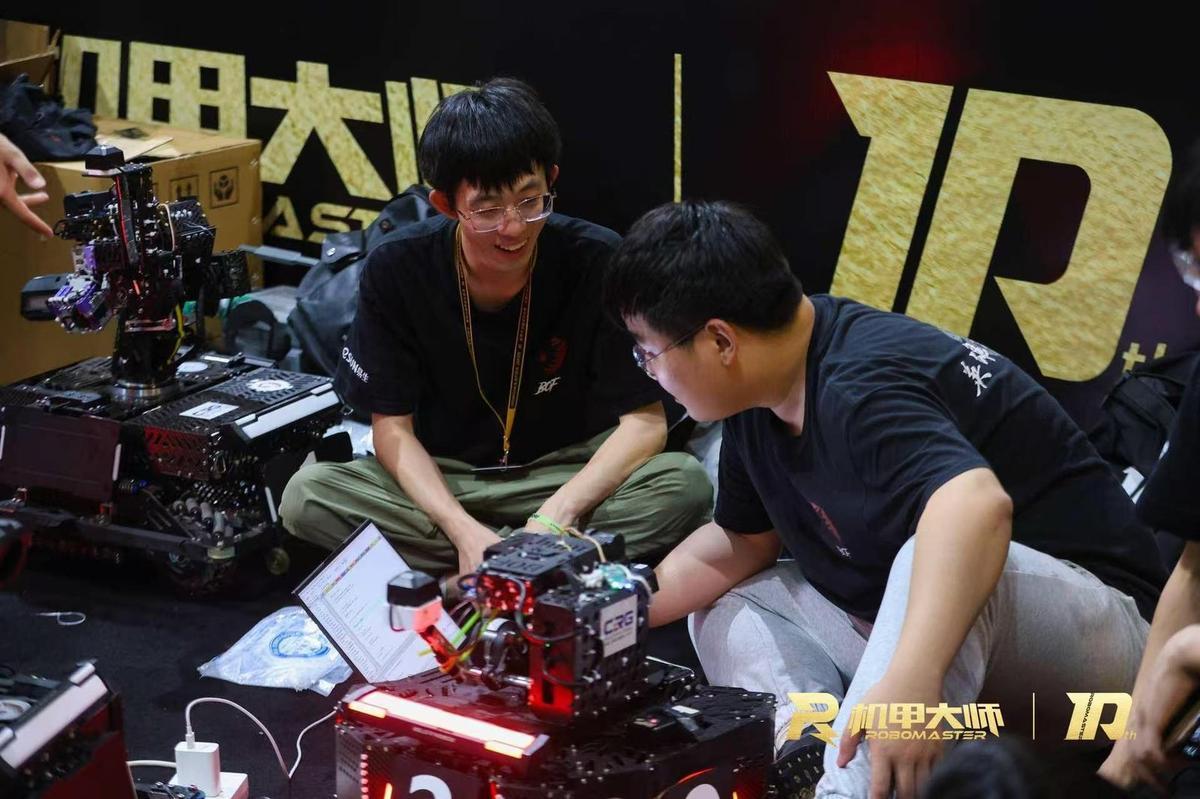
- 迭代落地:统筹加工、采购、装配全流程,完成3轮样机迭代,开展十余次斜坡、台阶、飞坡实车测试,同步编制整机BOM、装配工艺文档,优化加工工艺控制成本
成果
降低地形冲击损耗,改善单轮悬空、车身颠簸与侧翻问题,提高底盘装配效率;3m加速距离、300W功率下稳定飞坡,飞坡速度4m/s,全向移动4.5m/s、旋转2.5圈/秒,最大爬坡30°。
▶ 早期样车测试实拍
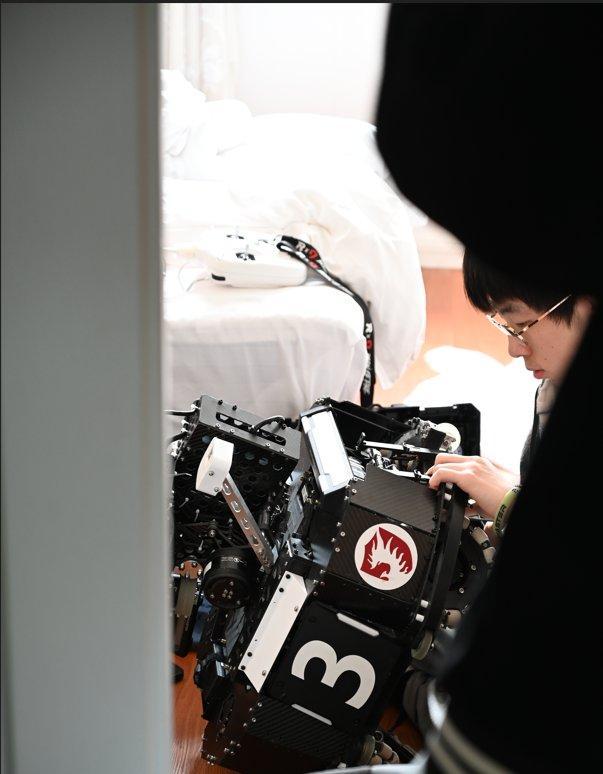
早期全向轮自适应底盘的样车测试——测试视频只留下了这段,拍得比较随意,操作也还很生疏,背景地面显得没那么整洁,当时赶进度,大家通宵装配验证后轮流回去休息了,有些装配测试产生的耗材。成功验证了环形自适应悬挂的可行性——加上负载后,该底盘的振幅更小,通过更流畅,而之前的独立悬挂反之。